Sadržaj
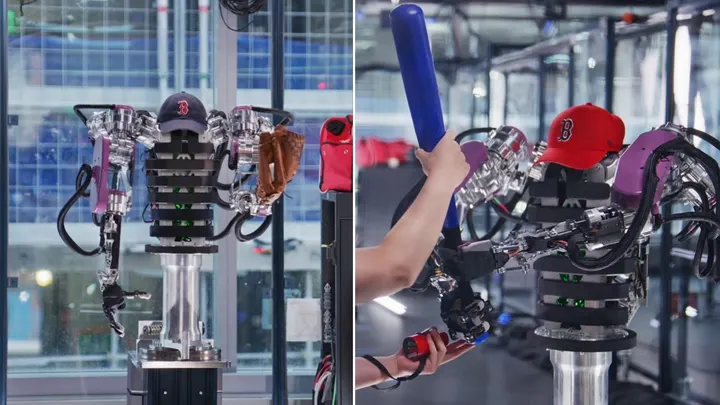
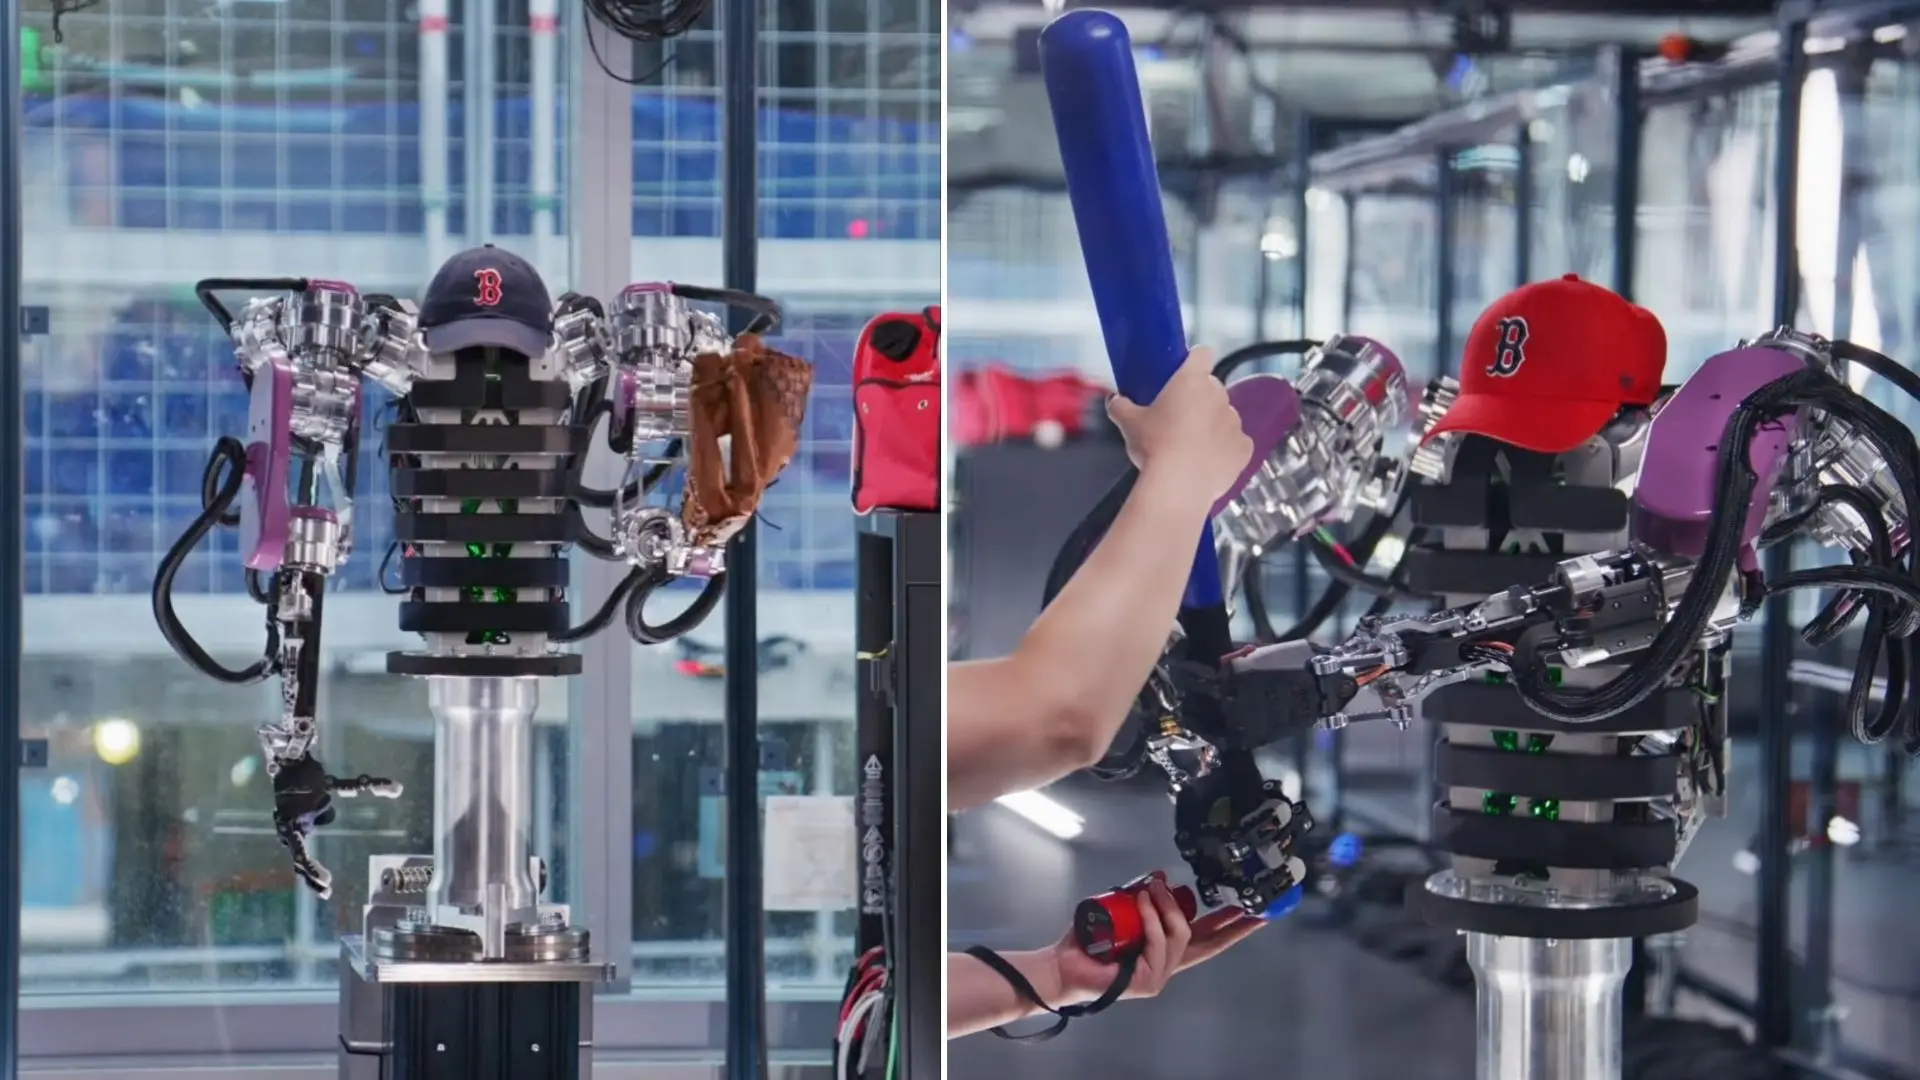
Istraživači Instituta za robotiku i umjetnu inteligenciju (RAI) razvili su dvorukog robota koji baca, hvata i udara loptice koordiniranim, gotovo ljudskim pokretima. Sustav nazvan AthenaZero nudi drukčiji odgovor na staro pitanje robotike, a to je kako stroj može dinamično komunicirati s predmetima, umjesto da ih samo premješta s jednog mjesta na drugo. O rezultatima piše Interesting Engineering, a pokusi su objavljeni u časopisu Science Robotics.
Robot koji popušta silama
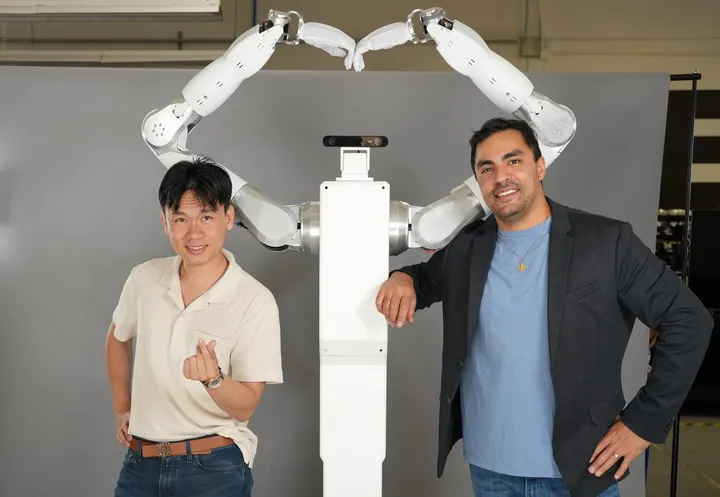
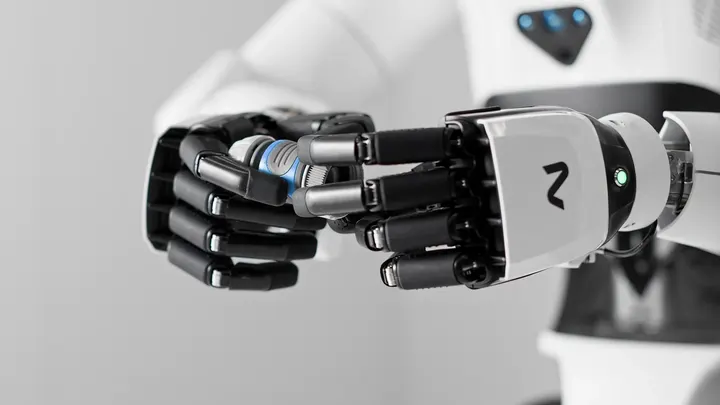
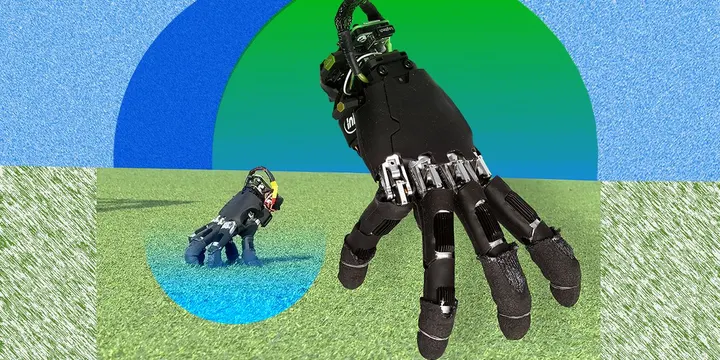
AthenaZero se sastoji od središnjeg trupa, dviju ruku s dlanovima te sustava motora i zupčanika. Iako su strukturni dijelovi ruku kruti, zglobovi mogu popustiti pod vanjskom silom, pa robot može kontrolirano reagirati kad dodirne predmet ili okolinu. To je velika razlika u odnosu na mnoge klasične industrijske robote, koji su građeni da budu tvrdi i precizni.
Takva krutost dobro služi za ponavljajuće zadatke poput podizanja teških dijelova ili postavljanja komponenti na montažnoj liniji. No kad se predmeti kreću nepredvidljivo ili traže mekši dodir, ista ta krutost postaje problem. AthenaZero je zato osmišljen da radi u širem rasponu sila, da bude nježan ili snažan, ovisno o zadatku.
Manja inercija, brža reakcija
Istraživači su se usredotočili i na smanjenje takozvane efektivne inercije, svojstva koje opisuje koliko se neki objekt opire promjeni gibanja. Što je inercija manja, to se ruka lakše ubrzava i usporava, pa može brže reagirati kad rukuje predmetom koji je u pokretu. Andrew S. Morgan, jedan od vodećih istraživača, rekao je za TechXplore da je ovo prvi pokušaj tima s takvim pristupom.
Cilj nije bio samo poboljšati upravljački softver. Tim istražuje može li se složene pokrete olakšati drukčijim oblikovanjem mase, inercije i sposobnosti stvaranja sile.
Zašto upravo bejzbol
Bejzbol je poslužio kao praktičan ispit nekoliko teških problema. Bacanje traži da robot uskladi pokrete kako bi predmetu predao silu, hvatanje zahtijeva reakciju na loptu koja se približava i upravljanje silama u trenutku dodira, a udaranje palicom dodaje još jedan izazov, jer obje ruke moraju postaviti i zamahnuti palicom u pravom trenutku.
Takvi zadaci daleko nadilaze predvidljive pokrete koje povezujemo s tvorničkom automatizacijom. Robot mora uskladiti zglobove, uzeti u obzir fizički kontakt, vrijeme i putanju predmeta u prostoru.
Što rezultati zaista znače
Istraživači navode da je AthenaZero u početnim ispitivanjima uspješno obavio sva tri zadatka. Pokusi su bili zamišljeni kao dokaz potencijala mehaničkog dizajna, a ne kao dokaz da robot već sada može obavljati široku paletu poslova u stvarnom svijetu. Rukovanje predmetima različitih oblika, težina i tekstura i dalje je jedan od najvećih izazova robotike.
Tim planira nastaviti s poboljšanjima i testirati sustav na zahtjevnijim zadacima, a konačni je cilj spretno i pouzdano manipuliranje predmetima. Ako se pristup može prenijeti na druge zadatke, roboti bi mogli bolje podnositi fizičke situacije s kojima se kruti manipulatori danas muče.
Fotografija: Robotics and AI Institute