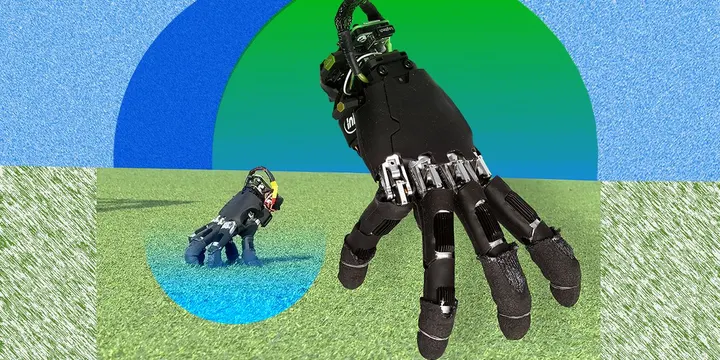
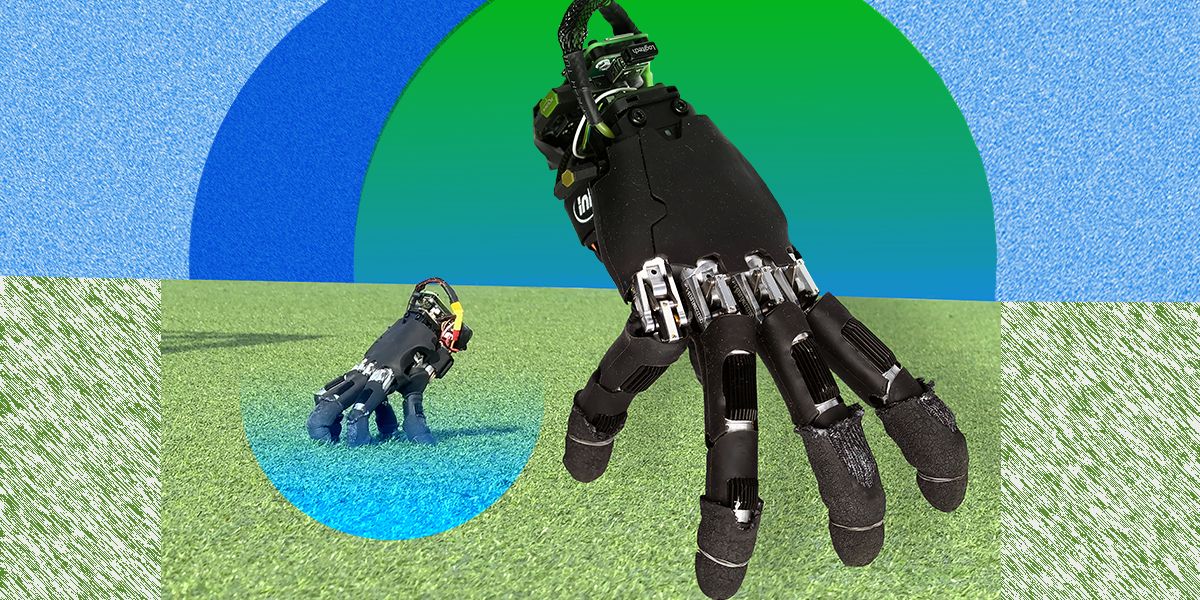
Mnogima će odmah pasti na pamet Stvor iz obitelji Addams, ali švicarski istraživači s ETH-a u Zürichu tvrde da je njihov projekt ozbiljniji od šale za Noć vještica. Prema pisanju IEEE Spectruma, serijsku robotsku šaku pretvorili su u potpuno samostalnog robota koji rukuje predmetima i hoda na vrhovima prstiju.
Kako naučiti šaku hodati
Tim je upotrijebio gotovu šaku tvrtke Wuji Technology, dodavši joj ruksak od 80 grama s baterijom, inercijskim senzorom i računalom Raspberry Pi Zero. Odabrali su komercijalnu šaku jer nisu htjeli žrtvovati njezinu sposobnost manipulacije, no to je stvorilo poteškoće, budući da je oblik šake prilagođen hvatanju, a ne puzanju.
Model je treniran u simulaciji učenjem potkrepljivanjem, metodom pokušaja i pogrešaka s nagradama i kaznama. Standardne metode za četveronožne i dvonožne robote nisu odgovarale jer su šake asimetrične, s prstima različitih duljina i suprotstavljenim palcem. Zato su svakom prstu zadali vlastiti ciljni položaj u odnosu na dlan i kaznili odstupanja, čime su stvorili takozvane virtualne opruge koje prste vraćaju u položaj za puzanje.
Što sve pametna šaka zna
Posebno su trenirani i modeli za ustajanje nakon pada, pritiskanje tipki na tipkovnici i guranje predmeta do cilja. Sva četiri modela stala su na ugrađeno računalo, a upravljač među njima prebacuje prema potrebi. U stvarnim pokusima šaka je puzala po 14 različitih podloga, uključujući glatke podove, metalne rešetke, travu i šljunak, postizala prosječnu brzinu od devet centimetara u sekundi te se uspjela uspraviti u 21 od 25 pokušaja. Uz video iz kamere nad njom čak je 15 puta zaredom samostalno gurnula kocku od 41 grama do ciljeva udaljenih do 40 centimetara.
Mogućnosti i ograničenja
Voditelj projekta Amirhossein Kazemipour smatra da bi takva šaka mogla služiti u zahtjevnim održavanjima u industriji ili u potrazi i spašavanju, gdje bi se odvojila od ostatka robota i prošla kroz uske prostore. U širem smislu, kaže, riječ je o koraku prema robotima čiji dijelovi tijela nisu vezani uz jednu ulogu.
Stručnjaci izvan projekta pozdravljaju rezultat, ali upozoravaju na ograničenja. Masahiko Inami sa Sveučilišta u Tokiju napominje da bi za praktičnu primjenu trebala ugrađena percepcija i pouzdanija navigacija, a njegov doktorand Hideki Shimobayashi dodaje da hodanje drukčije opterećuje šaku nego hvatanje, pa trajnost može biti problem. Matei Ciocarlie sa Sveučilišta Columbia ipak vidi potencijal za posve novu klasu mobilnih manipulatora koji su istodobno spretni i sposobni savladati složen teren.
Fotografija: Amirhossein Kazemipour, Hehui Zheng i Robert Katzschmann