Sadržaj
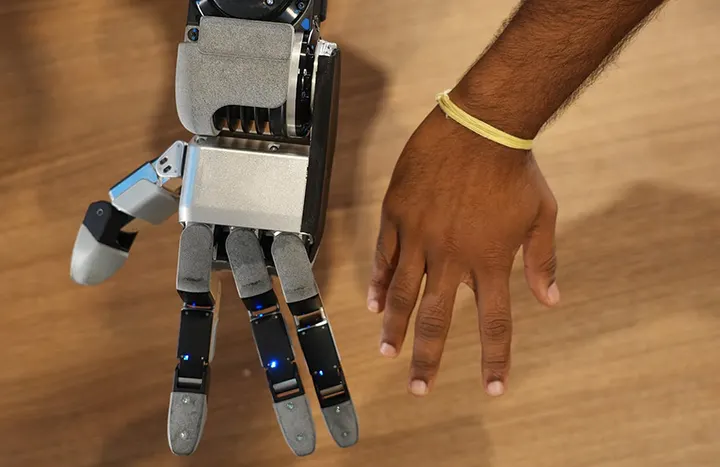
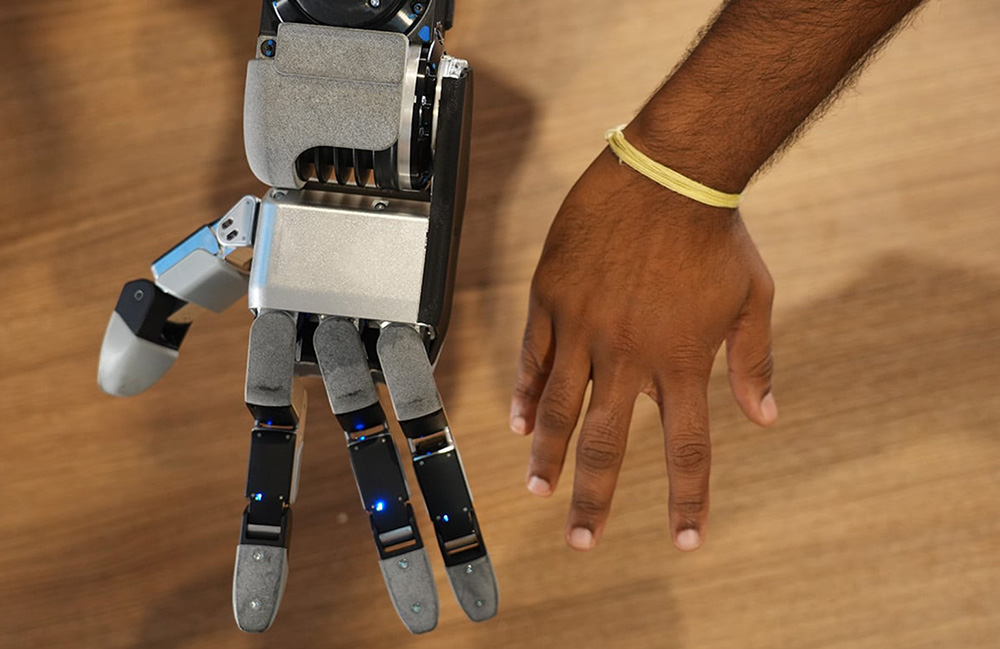
Boston Dynamics prošlog je tjedna pokazao novu ruku humanoida Atlas, a sada su detalje o njezinu razvoju otkrili i sami inženjeri. Riječ je o ruci s četiri prsta i 13 stupnjeva slobode, izravno pogonjenu aktuatorima, koju je tvrtka od početka projektirala za serijsku proizvodnju. Prema razgovoru koji je objavio The Robot Report, među ključnim odlukama bilo je odustajanje od malog prsta i smanjenje veličine same šake.
Pouzdanost ispred složenosti
Alberto Rodriguez, direktor ponašanja robota za Atlas, objašnjava da je ruka sastavljena od 13 identičnih, potpuno zatvorenih aktuatora, bez krhkih kabela koji prelaze preko zglobova. Takva modularnost, kaže, već se isplatila jer pouzdan robot omogućuje brže prikupljanje podataka, više pokusa i hrabrije rane primjene. Tvrtka naglašava da nije željela izgraditi komplicirani mehanizam, nego ruku koja pouzdano koristi alat.
Zanimljivo je što snaga nije bila prioritet. Prethodne ruke već su mogle podići predmete teže od 45 kilograma, pa je novi model zadržao tu razinu nosivosti. Inženjeri čak razmišljaju o blagom smanjenju snage kako bi se poboljšala takozvana transparentnost aktuacije, odnosno sposobnost ruke da osjeti otpor i prenese ga natrag upravljačkom sustavu.
Ruka dizajnirana za simulaciju
Najvažniji razlog zbog kojeg ruka izgleda ovako jest simulacija. Aktuatori su projektirani tako da ih se može vjerno simulirati, a upravljački sustav kompenzira preostale nesavršenosti, primjerice različite vrste trenja. Na taj se način politike naučene učenjem pojačanjem u simulaciji mogu izravno prenijeti na stvarni hardver. Rodriguez tvrdi da je to isti recept koji je posljednjih godina doveo do agilnog kretanja humanoida: napraviti aktuatore koji se dobro simuliraju, a zatim se osloniti na učenje u velikom opsegu.
Posebno je važna spoznaja da zadaci koje je teško demonstrirati ili daljinski upravljati, jer se kriju u brzim promjenama kontakta i pritiska, mogu biti dostupni upravo takvom učenju. Prema njegovim riječima, to je ključ za sljedeću generaciju spretnosti koja ide dalje od običnog uzimanja i odlaganja predmeta.
Što je ostalo izvan konačnog dizajna
Tim je razmatrao i ruku s dva palca, po jedan sa svake strane, što bi omogućilo da se lijeva i desna ruka proizvode na istoj montažnoj liniji. Ideja je u početku imala mnogo pristaša, ali je odbačena jer je zahtijevala dodatnu složenost aktuacije, više stupnjeva slobode, veći trošak i veći volumen. Odluke o broju prstiju i zglobova, objašnjava Rodriguez, uvijek se donose pragmatično, s jasnim pogledom na trošak i pouzdanost, koji su ključni za skaliranje proizvodnje.
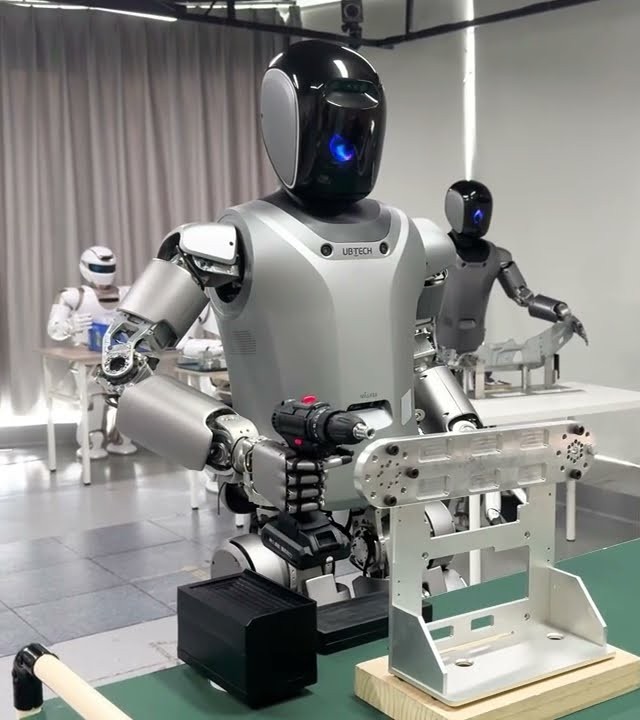
Za provjeru ruke koristi se skup reprezentativnih zadataka: rad ručnim električnim alatom, rukovanje kabelima, pa čak i traženje i hvatanje sitnih vijaka. Uz to inženjeri ruku testiraju i na manje ozbiljnim vježbama, od žongliranja do brzih igara rukama, a inspiraciju traže u parkouru i gimnastici.
Gdje je nova ruka danas
Za sada je nova ruka intenzivno korištena u sjedištu tvrtke, ali još nije stigla do cijele flote robota. Rodriguez kaže da takva uvođenja traže koordinaciju i vrijeme kako se ne bi poremetili uobičajeni poslovi poput prikupljanja podataka i pilot-primjena. Za industriju je poruka jasna: spretna ruka danas je jedno od najvažnijih uskih grla humanoida, a Boston Dynamics odlučio ju je razvijati isključivo u vlastitoj kući, jer je, kako navodi, previše bitna za vrijednost cijelog proizvoda da bi se prepustila nekome drugome.
Fotografija: Boston Dynamics